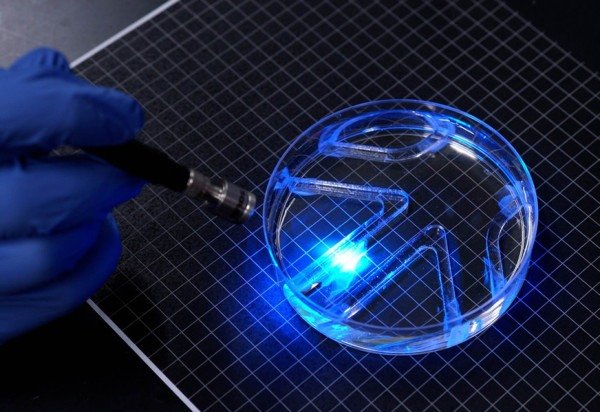
Com apenas 0,5 milímetro de espessura, um robô desenvolvido por pesquisadores do Instituto de Tecnologia de Massachusetts (MIT), nos Estados Unidos, consegue nadar, contornar obstáculos e atravessar pequenos labirintos aquáticos. O dispositivo combina uma estrutura flexível de gel com células musculares vivas, que funcionam como motor e são controladas por estímulos luminosos. Em testes, o protótipo atingiu uma velocidade de aproximadamente quatro vezes o comprimento do próprio corpo por minuto. O estudo, publicado na revista científica Advanced Functional Materials, integra a área da robótica bio-híbrida, que combina componentes biológicos e estruturas artificiais para desenvolver dispositivos capazes de executar movimentos.

- Leia mais: Nanogerador transforma batimentos cardíacos em energia para marca-passo
- Biocombustível de óleo de coco é testado em motores de avião
- O "olho" das máquinas
Com dimensões semelhantes às de um chiclete, o robô possui três elementos principais: uma estrutura de sustentação, um motor e um sistema de controle. "O primeiro é formado por uma placa flexível de gel; o segundo, por células musculares vivas; e o terceiro utiliza estímulos luminosos para comandar os movimentos", explica o professor e mestre em engenharia elétrica Luciano Duque.
De acordo com a pesquisa, as células musculares foram cultivadas sobre duas estruturas laterais que funcionam como nadadeiras. Com espessura inferior à de um fio de cabelo, o tecido foi geneticamente modificado para responder à luz. Quando um dos lados recebe o estímulo luminoso, as células se contraem e movimentam a nadadeira correspondente. A alternância dos flashes entre os dois lados permite controlar a direção do deslocamento e fazer o dispositivo mudar de trajetória. "Quando relaxam, o gel volta à posição original. Esse vai e vem empurra a água e faz o robô avançar. Para virar, ativa-se mais uma barbatana que a outra", afirma Duque.
Para sustentar as células musculares e permitir sua movimentação, a equipe utilizou o metacrilato de gelatina (GelMA), material semelhante a um gel empregado em pesquisas de engenharia de tecidos. A área busca desenvolver estruturas capazes de sustentar, reparar ou substituir tecidos biológicos. Segundo o professor, nesse caso, a superfície do material foi moldada com pequenos sulcos que orientam a organização das células e favorecem a formação de fibras musculares, estruturas responsáveis pela contração e pela produção de força.
Os pesquisadores testaram diferentes formatos para esses sulcos e materiais com variados níveis de rigidez. Os resultados indicaram que os modelos quadrados ajudaram a manter as células organizadas, enquanto as superfícies mais rígidas favoreceram o desempenho do tecido muscular. Além disso, antes de integrar as células à estrutura, os cientistas aplicaram estímulos luminosos repetidos para preparar o tecido e ampliar sua capacidade de produzir força.
Uma única camada de células foi suficiente para impulsionar o dispositivo na água. Para Ritu Raman, professora associada de engenharia mecânica do MIT e uma das autoras do estudo, o resultado demonstra que mesmo uma quantidade reduzida de tecido muscular pode gerar força suficiente para movimentar estruturas em pequena escala.
Limitações
Apesar dos resultados, o protótipo ainda enfrenta desafios para ampliar sua velocidade e eficiência. Segundo Duque, um dos principais obstáculos é a força limitada produzida pela camada muscular, cuja espessura é semelhante à de um fio de cabelo. Além disso, o formato do dispositivo ainda não foi otimizado para reduzir a resistência da água ao movimento, o que limita seu desempenho hidrodinâmico.
Outro problema é a fadiga muscular. "Como o robô depende de células vivas e geneticamente modificadas, o aumento da velocidade exige contrações mais rápidas e frequentes, o que pode provocar cansaço e comprometer a capacidade de resposta do tecido. Também é necessário garantir a sobrevivência das células, com o fornecimento adequado de nutrientes e a manutenção de uma temperatura apropriada", diz o professor.
Mesmo diante dessas limitações, o dispositivo alcançou, nos experimentos, uma velocidade de aproximadamente quatro comprimentos do próprio corpo por minuto. Para avançar, os pesquisadores pretendem aperfeiçoar o formato do robô, diminuir a resistência da água, aumentar a velocidade de natação e melhorar o controle da trajetória.
Aplicações
Esses aprimoramentos podem ampliar as possibilidades de uso da tecnologia, de acordo com o estudo. A combinação de dimensões reduzidas, flexibilidade e componentes biológicos pode favorecer o desenvolvimento de robôs capazes de atuar em ambientes de difícil acesso. Segundo os autores do trabalho, entre as aplicações cogitadas está o monitoramento de ecossistemas aquáticos sensíveis, como os recifes de coral.
Nesses locais, equipamentos convencionais podem ser grandes ou rígidos demais para circular sem interferir na fauna e na flora. Robôs em escala milimétrica poderiam, futuramente, auxiliar na coleta de informações sobre a qualidade da água e as condições ambientais desses ecossistemas.
A tecnologia, no entanto, ainda está em fase experimental. A possibilidade de aplicação fora do laboratório dependerá da superação dos desafios relacionados à força muscular, à resistência da água e à manutenção das células vivas.
Duas perguntas para
Luciano Duque, professor da Universidade Católica de Brasília (UCB) e mestre em engenharia elétrica
Como as células movimentam o robô e qual é a função do gel nesse processo?
As células musculares se contraem quando recebem estímulos de luz, fazendo com que as nadadeiras de gel se dobrem. Quando as células relaxam, o gel retorna à posição original. Esse movimento repetitivo gera impulso, permitindo que o robô avance e mude de direção. O gel precisa ser macio o suficiente para que os músculos consigam dobrá-lo, mas também firme para retornar à posição original. Além disso, os sulcos presentes em sua superfície ajudam a alinhar as células musculares, fazendo com que todas exerçam força na mesma direção.
De onde vem a luz que movimenta o robô?
A luz vem de uma fonte externa, direcionada pelos pesquisadores ao robô. Atualmente, ele não possui bateria nem fonte própria de iluminação. Por isso, os pesquisadores precisam aplicar a luz externamente para estimular as células musculares e controlar seus movimentos. (RL)
Estagiária sob a supervisão de Marcelo Abreu